第 9 周 Transformer 与多智能体通信
消息内容、对象、时机与硬预算
2027 春季 · 资料核对至 2026-10-15
在有限通信下学习协作
- 交换哪些内容?
- 联系哪些节点?
- 何时发送,发送多少?
从 token 到基础模型
- token 是模型处理的信息单元
- token 可表示文本片段、图像区域或状态
- 预训练提供初始能力,部署效果仍需任务验证
智能体的一次决策
- 接收观测与已到达的消息
- 更新本地记忆,判断任务状态
- 选择动作及待发送的消息
注意力:按当前需要读取信息
- Query:当前需要查找什么
- Key:每条信息提供什么线索
- Value:匹配之后读取的内容
Q、K、V 的计算
用于屏蔽当前不可使用的信息。
检查矩阵维度
输入包含 3 个 token,每个 token 有 4 维。
- :
- :
- :
最后一项描述每个查询对各 token 的评分。
手算一次注意力读取
评分为 ,归一化后为 。
Value 为 、:
多头注意力怎样组织信息
不同 head 使用不同的投影参数,对同一输入形成不同的匹配与聚合。
将各 head 的结果 concatenate,再做输出映射。
多个 head 不必对应固定的人类角色,也不会自动分配无线通道。
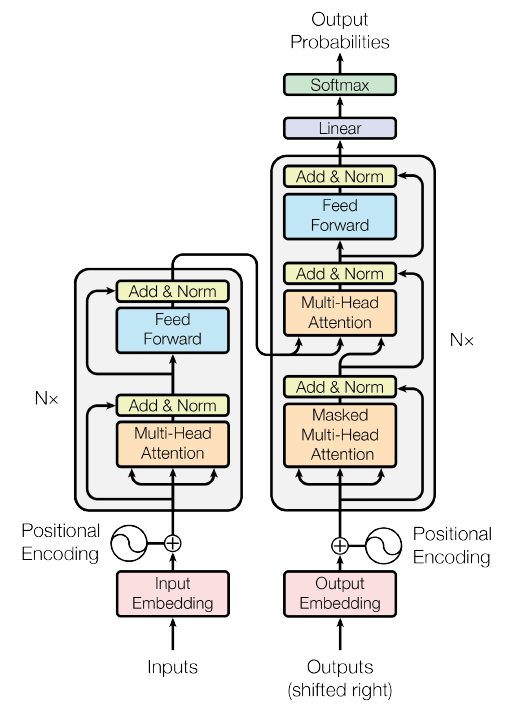
编码器与解码器的分工
| Encoder |
把输入序列转换为表示 |
| Decoder |
根据已生成部分逐步生成输出 |
| Cross-attention |
Decoder 查询 Encoder 的表示 |
| Causal mask |
阻止使用尚未生成的输出 |
节点协作可以只使用部分结构,按任务选择即可。
三种常用屏蔽规则
- 因果屏蔽:排除未来信息
- 可用性屏蔽:排除未到达或失效消息
- 权限屏蔽:排除当前任务无权使用的信息
为 token 加入时间、位置与角色
- 时间:生成时刻、接收时刻与信息年龄
- 位置:坐标系及相对位置
- 角色:能力、当前任务与资源状态
图模型与 Transformer 的联系
- 两者都可按关系汇总其他节点的信息
- 图规定候选交互范围
- 注意力为范围内的信息分配权重
将注意力权重转为实际发送决策
- 接收侧权重描述如何读取信息
- 发送侧还要决定对象、时机和载荷
- 离散选择需要经过调度与预算检查
共同决定内容、对象与时机
- 内容:目标、特征、摘要或请求
- 对象:邻居、任务角色或指定节点
- 时机:周期发送、变化触发或请求响应
TarMAC:学习有目标的通信
- 学习消息内容与面向对象的匹配
- 通过任务目标训练协作
- 部署前补充离散发送与字节预算约束
通信内容也可以通过任务学习
- CommNet:通过反向传播学习通信
- DIAL:区分训练时的可微通信与执行时的消息
- 项目先明确消息格式,再设计联合训练
学习何时通信与怎样组织伙伴
- IC3Net:使用通信门控控制交流
- ATOC:按需要组织通信与信息融合
- 统一计入门控、分组维护及有效载荷的开销
从选择对象到决定发送时机
- Who2com:通过可学习握手寻找协作对象
- When2com:学习通信分组与时机
- 无线网络中,握手和等待也占用资源
三种互补的消息机制
| 周期摘要 |
维持基本态势 |
| 定向消息 |
回应特定节点的需求 |
| 事件通知 |
传播突发变化与关键发现 |
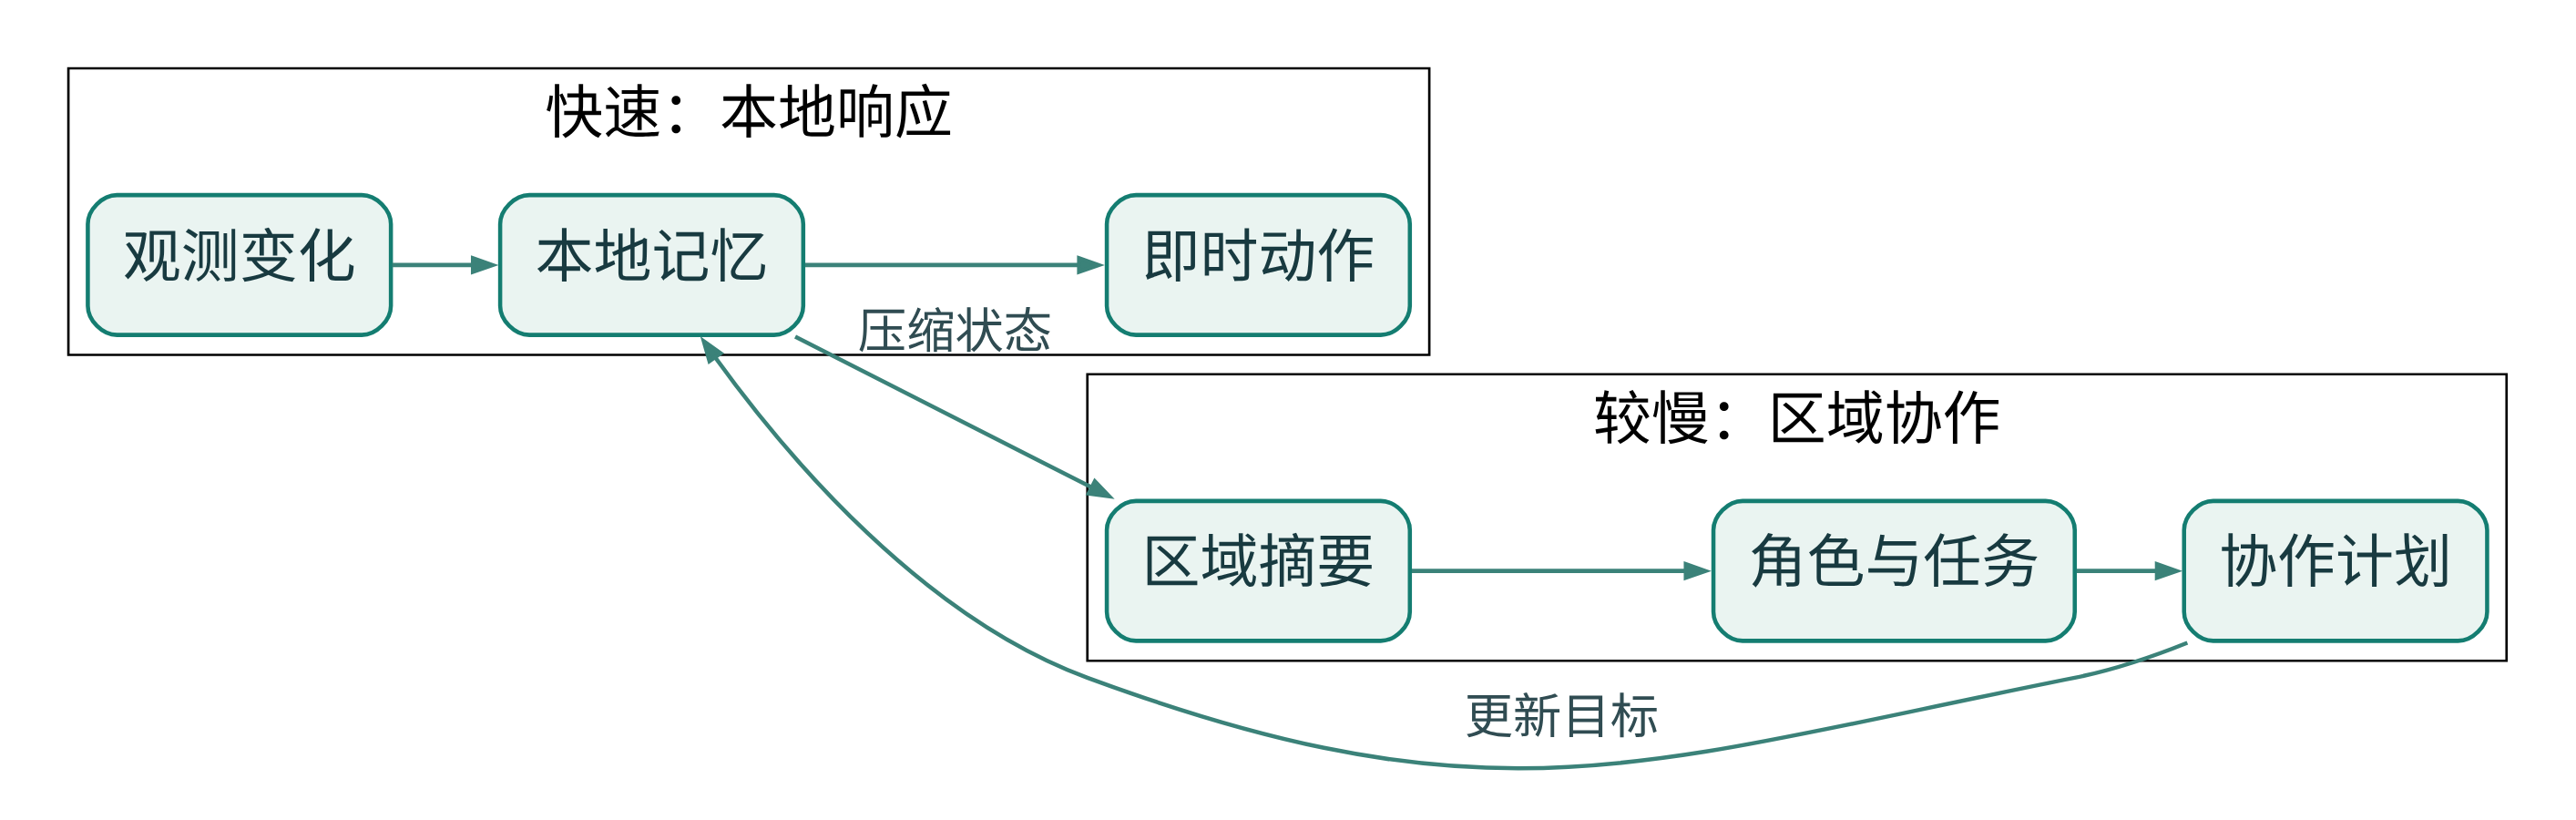
研究设想:区分本地响应与区域协调
![]()
本地观测记忆动作与区域摘要角色计划之间的双向联系
按变化速度安排更新周期,关键事件可触发提前传播。
按角色查找协作对象
- 用能力和任务条件描述需求
- 根据最新摘要寻找候选节点
- 发送前检查角色是否过期及节点是否可达
把字节预算写成硬约束
- :消息的实际编码长度
- :本轮可用预算
- :是否选中该消息
SchedNet:在共享资源中学习调度
- 同时有多个节点希望发送
- 调度机制选择本轮占用资源的节点
- 训练时加入队列、等待与真实预算
手算:100 字节预算怎样分配
选择 A+B,使用 100 字节,效用为 17。
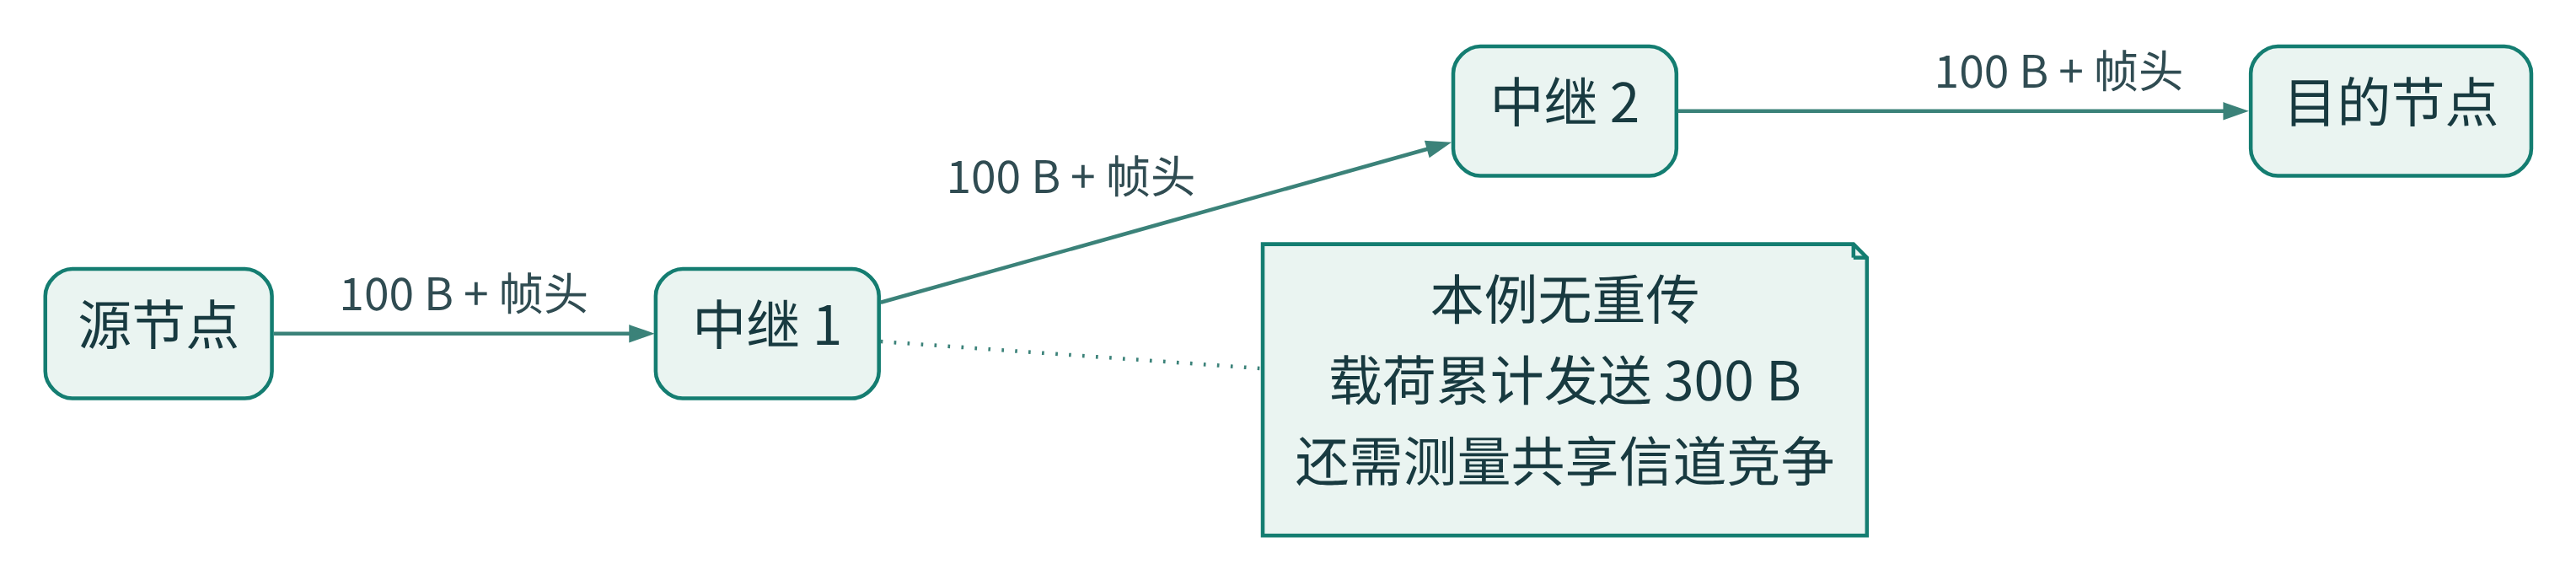
多跳通信的代价怎样计算
![]()
端到端载荷为 100 B,三次发送累计载荷为 300 B;协议头另计。
端到端载荷为 100 B,三次发送累计载荷为 300 B;协议头另计。
消息价值需要结合接收方的状态
- 接收方已经知道的信息,边际收益可能很低
- 同一消息对不同任务的价值不同
- 用受控的消息删减实验估计任务收益
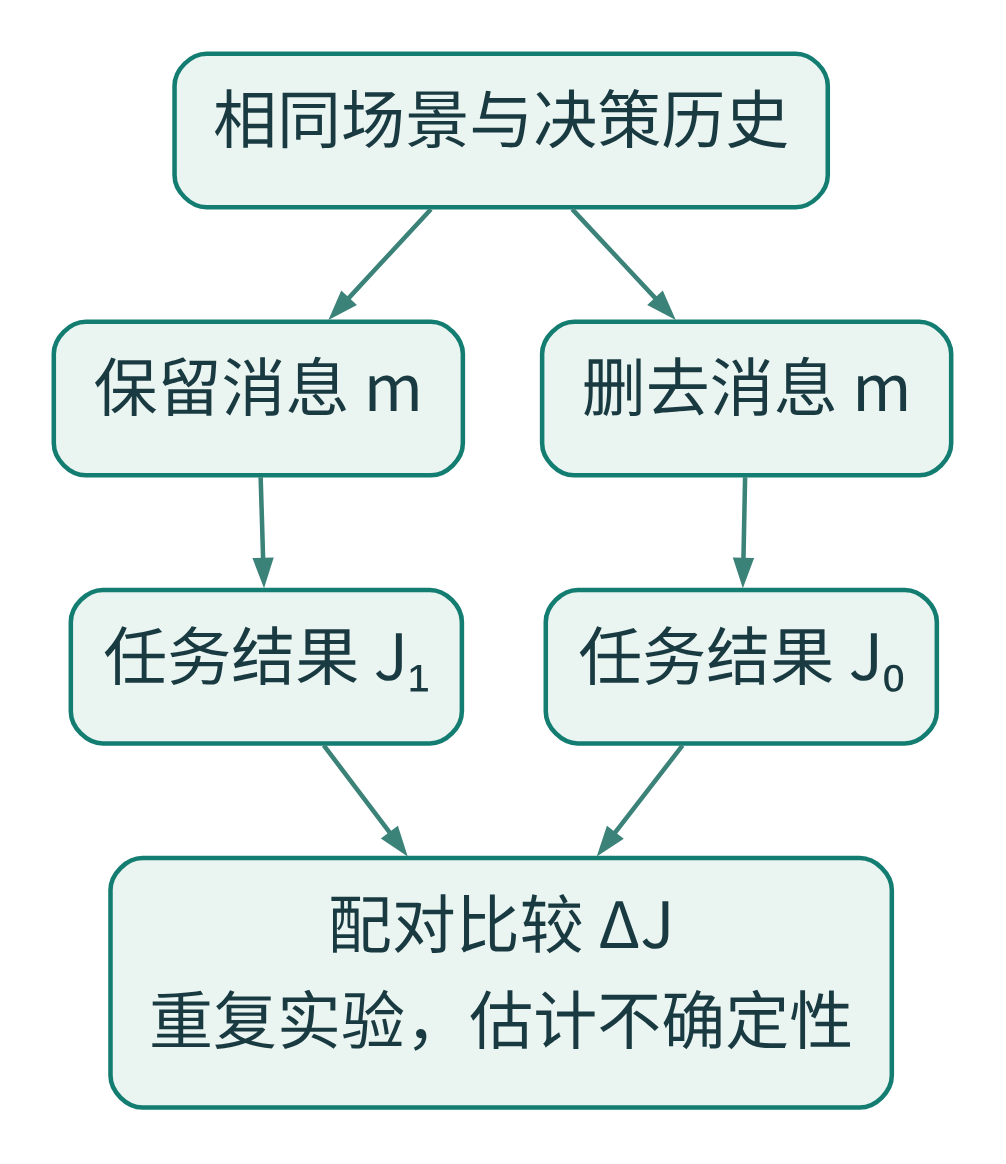
研究设想:估计一条消息带来的变化
![]()
相同场景中保留或删去消息,比较任务结果
行为受到影响之后,还要判断任务是否因此改善。
交换模型内部激活
- ICML 2025 研究语言模型之间的激活交换
- 可作为自然语言消息之外的表示选择
- 需验证模型兼容性、传输量与误差传播
G-Designer:根据任务构造协作图
- 用图神经网络组织智能体交互
- 将任务信息带入拓扑设计
- 无线部署需要增加物理可达性与传输成本
SOPS:在稀疏结构中选择连接
- 在有限候选关系中评估协作价值
- 为扩大智能体规模提供方法参考
- 物理无线连接还受到运动与共享信道限制
LMAC:利用语言模型指导通信
- 以状态感知为线索优化通信协议
- 为协议生成与评价提供研究思路
- 训练时继续检查任务收益与实际开销
EvoCF:从记忆与反事实规划中学习
- 利用历史经验组织协作规划
- 对候选计划进行反事实评价
- 机载计算、网络时延与闭环安全需要另测
把近期工作放回课程问题
| 激活通信 |
消息表示 |
| G-Designer / SOPS |
协作对象选择 |
| LMAC |
协议优化 |
| EvoCF |
记忆与计划评价 |
共同检查:输入条件、通信假设和部署成本。
消息协议要携带版本信息
- 编码器和特征格式的版本
- 数据类型、量化方式与坐标约定
- 不兼容时的拒收与回退规则
集中训练与分布式执行
- 训练时可使用全局信息评估策略
- 每个执行节点只读取本地可用输入
- 明确训练信息与执行信息的边界
集中训练有哪些常见组织方式
| MADDPG |
集中式评价器 |
| QMIX |
对联合价值作单调分解 |
| MAPPO |
基于 PPO 的协作训练基线 |
比较前固定执行输入、训练预算与网络条件。
阅读 RAC:逐项核对信息条件
- 研究完全去中心化的协作学习
- 核查状态与共享回报的可获得性
- 局部传感网络需重新设计输入与评价方法
逐步减少中心节点的参与
- 先明确中心提供了哪些信息与指令
- 分别移除全局状态、统一调度和在线规划
- 观察任务收益、故障恢复与通信开销
最小训练与消融方案
- 无通信、固定通信、学习通信
- 相同网络条件与总预算
- 分别移除时间信息、记忆和发送选择
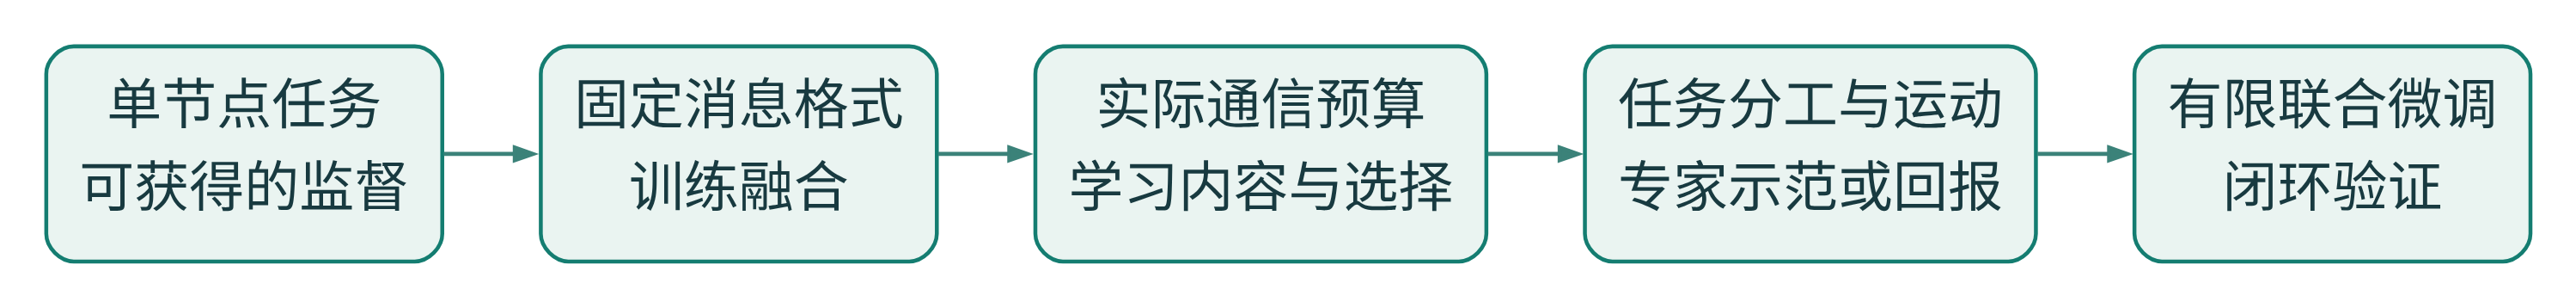
研究设想:逐步训练协作系统
![]()
单节点任务、固定消息融合、预算选择、分工与闭环微调
每一阶段都保留独立基线,定位性能变化的来源。
课堂讨论:你的系统还缺哪一环
- 候选消息怎样产生?
- 接收方怎样使用消息?
- 拥塞和失联怎样进入训练?
- 哪项实验能够否定设计假设?
将方法落实到课程项目
- 明确本地输入、消息协议与动作空间
- 给出可运行的基线与训练流程
- 在期中展示前完成一项网络扰动实验