第 8 周 图神经网络与动态网络建模
局部聚合、异步记忆与物理执行
2027 春季 · 资料核对至 2026-10-15
怎样在变化的邻居之间共享模型
- 邻居数量和顺序不断变化
- 消息可能迟到、重复或缺失
- 共享模型需要适应这些输入条件
把协作关系表示为图
- 节点:无人机或其他参与者
- 边:当前允许的信息交互
- 边属性:方向、时延、质量与代价
交换编号之后,结果应该怎样变化
- 汇总整个集合:结果不随排列改变
- 分别输出节点动作:输出随节点一起换位
- 节点类型和能力可以作为显式输入
Deep Sets:无序集合的结构依据
- 对每个元素使用共享变换
- 用对称运算汇总邻居
- 用不同节点数量检验实际泛化
手算:求和与取平均
邻居特征为 。
求和保留数量效应;平均值需要另行输入邻居数量。
对邻居使用同一套参数
- :邻居状态
- :链路与消息属性
- :所有邻居共用的消息编码器
一层消息传递怎样计算
先编码每条消息,再聚合,最后更新本地状态。
MPNN:统一消息与状态更新
- 消息函数根据节点与边属性产生信息
- 聚合函数汇总邻居消息
- 更新函数形成新的节点状态
手算:加权聚合
两条消息的值为 、,权重均为 。
权重应结合任务、消息新旧与可信程度。
把评分转换为权重
评分为 。
评分控制相对权重,不能单独决定是否发送。
先筛选可用消息,再计算权重
- 剔除失效记录和不兼容版本
- 排除测试时无法获得的信息
- 对没有有效邻居的情况设置回退规则
GAT:按内容分配邻居权重
- 为邻居消息计算相关性评分
- 在允许的邻居集合内归一化
- 将消息按权重汇总为节点表示
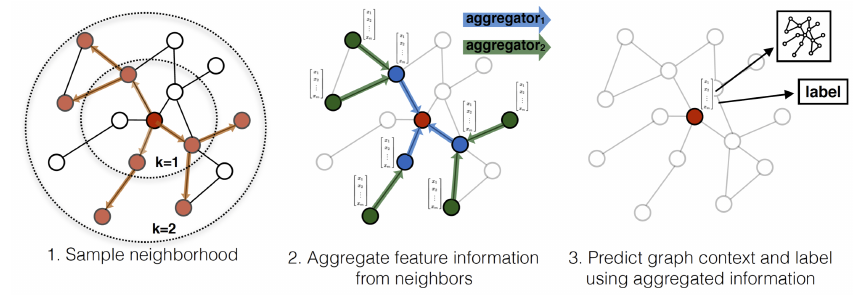
GraphSAGE:学习共享的聚合规则
- 采样邻居,控制计算规模
- 使用共享聚合器生成节点表示
- 对新节点的适用性仍需用新场景检验
Set Transformer:处理无序消息集合
- 消息之间通过注意力交换信息
- 聚合结果可保持排列不变
- 时间、来源与坐标仍需显式编码
模型层数与无线交换轮数
- 模型的一层表示一次特征聚合
- 分布式执行时,跨节点依赖需要真实传输
- 缓存、批处理和中继会改变实际通信轮数
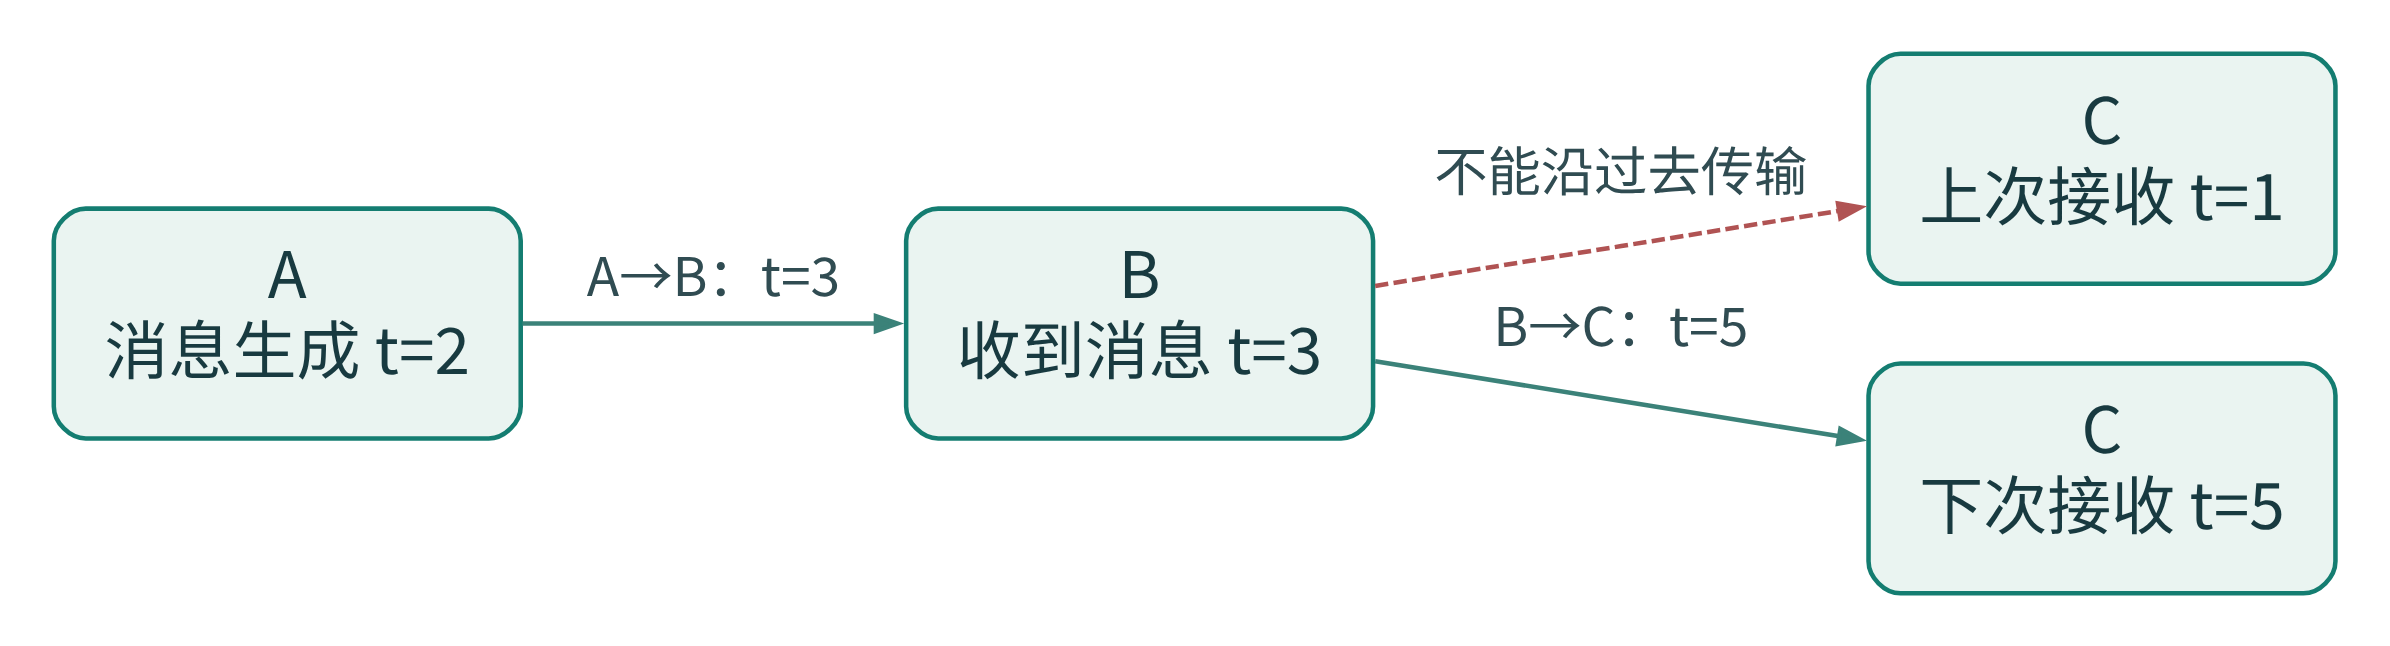
时间顺序决定信息能否到达
![]()
A 的新消息必须等待下一次 B→C 传输,才能到达 C。
A 的新消息必须等待下一次 B→C 传输,才能到达 C。
估算通信量
个节点,平均发送给 个邻居,每条 字节,每秒 次:
这是应用层估算;多跳、协议头和重传应另计。
增加聚合层数之后要检查什么
- 接收信息的范围是否扩大?
- 信息是否已经过期或重复?
- 计算、通信与任务收益是否相称?
将消息接收建模为事件
每次收到消息,记录:
- 原始生成时间与本地接收时间
- 来源、序号及内容
- 接收时可用的本地状态
动态图有两种时间建模思路
| TGAT |
将时间编码带入邻域聚合 |
| EvolveGCN |
随时间更新图卷积参数 |
部署时,模型只能使用当时已经到达的信息。
用本地记忆保留历史
- 新观测到来时更新状态
- 旧消息到来时检查时间与来源
- 长期未更新时,提高不确定性或转入回退策略
暂时没有邻居时怎样运行
- 使用本地观测继续执行允许的动作
- 保留待同步的状态变化
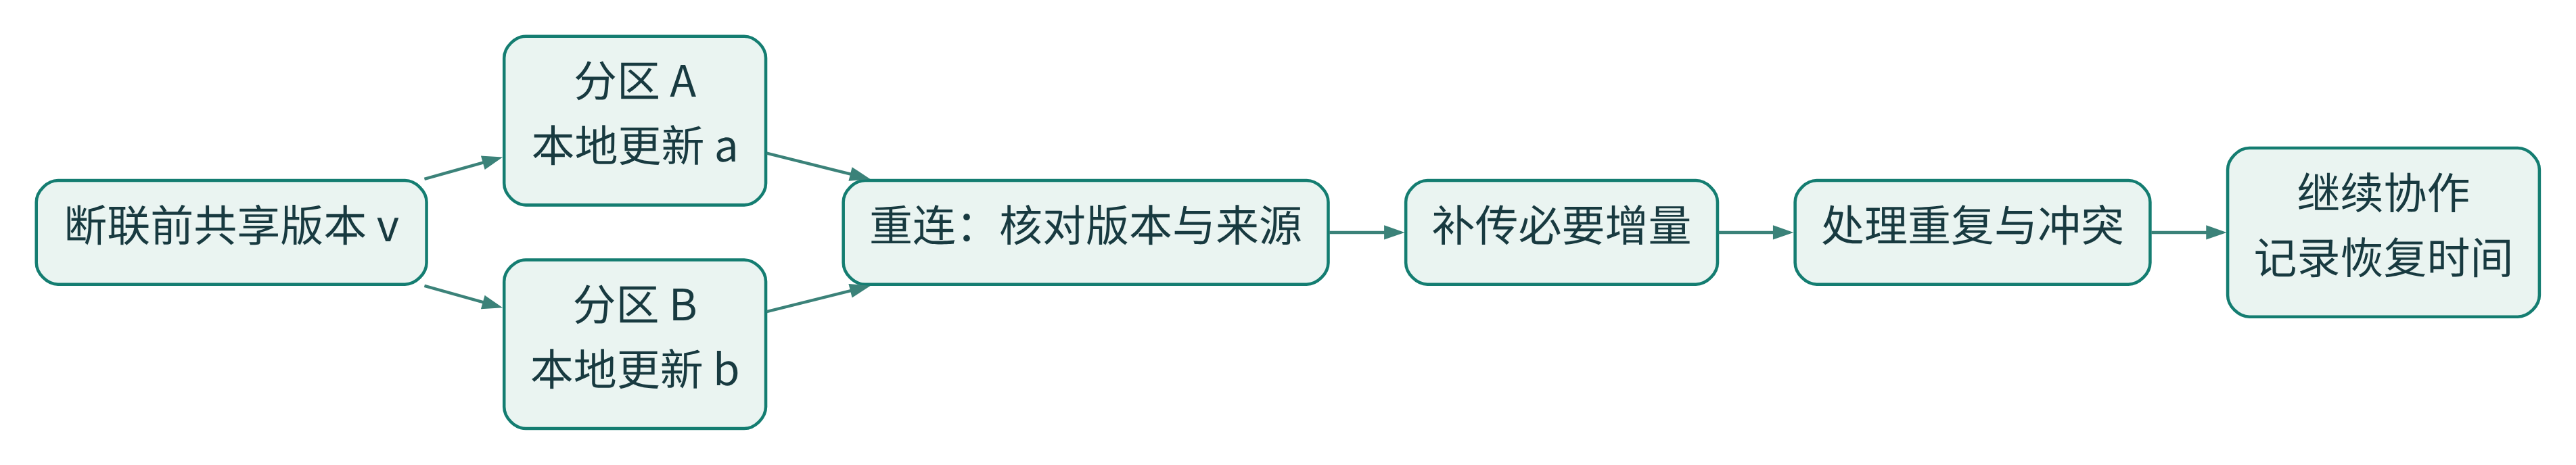
- 重连后校验版本,按需补传增量
研究设想:断联时积累,重连后补传
![]()
从共同版本出发,独立更新、校验、增量合并
用连续失联区段训练,分别测量失联表现和恢复过程。
训练样本必须遵守接收时序
- 输入只能包含决策时已经到达的信息
- 先按接收事件重放,再构造训练样本
- 将未来信息作为输入会高估部署效果
根据输出任务选择训练目标
- 检测或建图:使用对应标注
- 动作选择:使用专家动作或任务回报
- 表示一致性:作为辅助目标单独做消融
异步决策也需要相应的训练方法
- 不同节点的动作可能持续不同时间
- 异步 Actor-Critic 直接建模异步策略
- 数据包接收事件与动作结束事件分别记录
模仿学习与 DAgger
- 首先模仿专家在训练场景中的动作
- 再让学习器运行,采集自身遇到的状态
- 请专家补充标注,缓解状态分布偏移
RAMEN:异步协作建图的启发
- 在异步条件下交换地图信息
- 根据不确定性处理过期的邻居地图
- 迁移到控制任务时,重新定义状态与损失
学习协作图需要考虑物理执行
- G-Designer:为任务生成智能体协作图
- SOPS:在稀疏结构上选择连接
- 无线部署还需计算路径、时延和信道占用
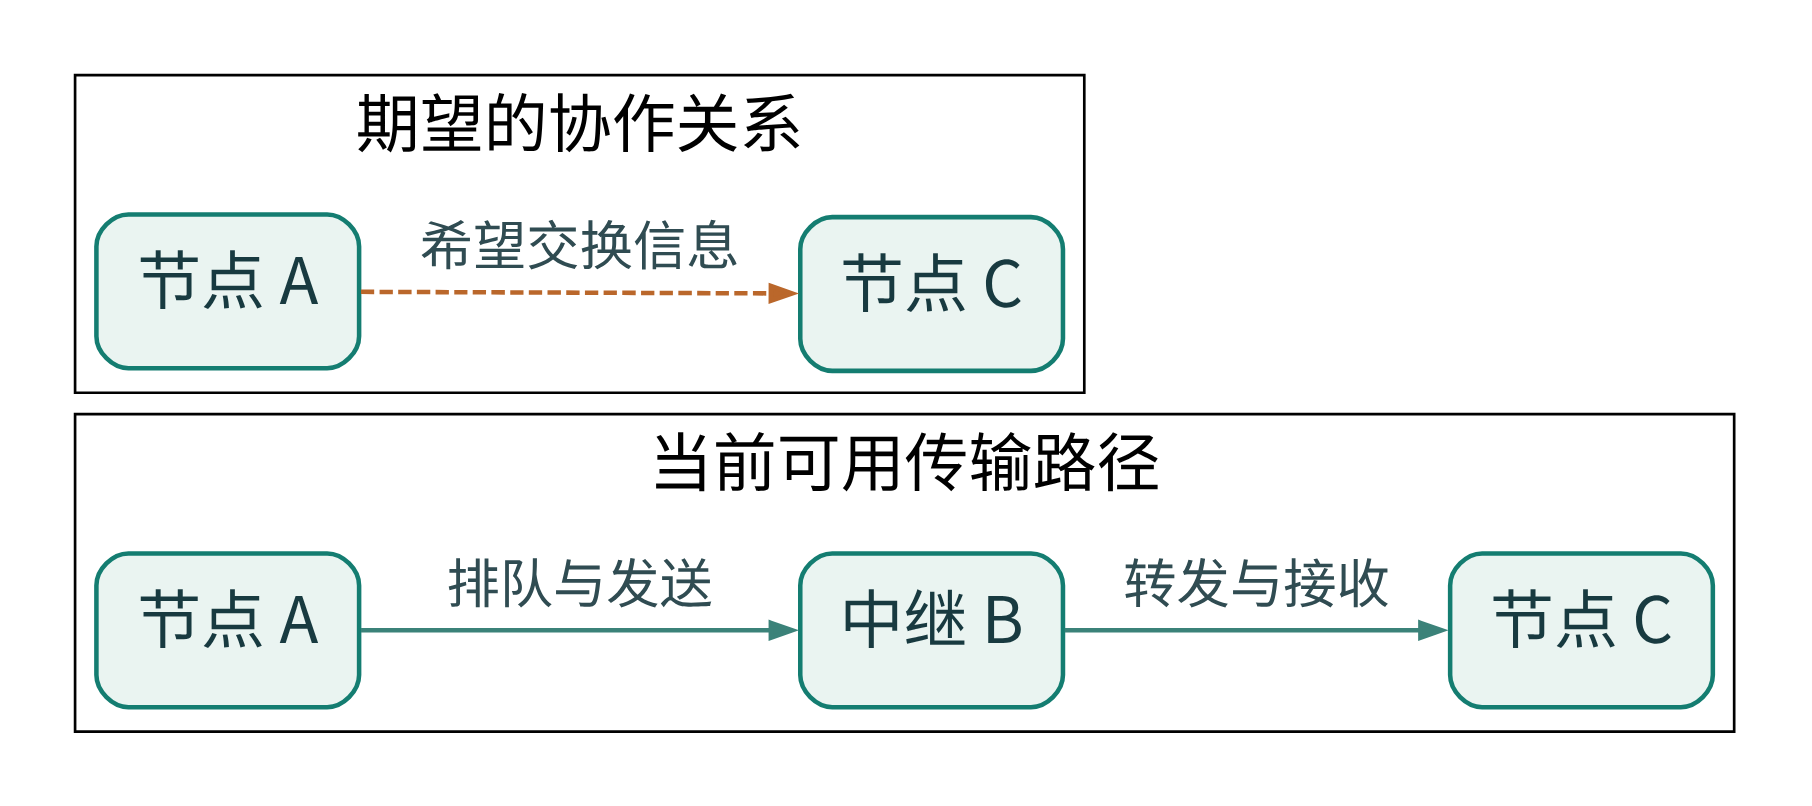
从期望协作关系到可执行连接
![]()
为模型需要的远端信息安排可用路径、队列与预算。
为模型需要的远端信息安排可用路径、队列与预算。
联邦学习怎样进入课程
- FedAvg 聚合训练期间的模型参数
- 运行期消息传递交换任务信息
- 两者可以组合,但应分别设置周期与预算
去中心化学习还依赖哪些条件
- 节点通过时变稀疏网络交换学习信息
- 局部回报与邻居消息共同参与更新
- 通信连通性和函数形式会影响理论结论
实验:实现一个邻居聚合器
- 支持任意数量的邻居
- 过滤过期与重复消息
- 保持排列不变
- 检查零邻居和迟到消息
本讲需要形成的设计
- 节点状态与消息格式
- 聚合、记忆和回退规则
- 时序重放方法与训练目标