第 6 周 多模态融合与协作语义表示
可验证的表示、对齐与通信代价
2027 春季 · 资料核对至 2026-10-15
怎样融合不同节点的观测
- 观测的时间、位置和含义是否一致?
- 哪些内容适合编码后交换?
- 训练时需要什么监督信息?
用向量表示观测
编码器把图像、点云或状态转换为向量。
- 向量维度:可交换的数据大小
- 向量内容:为当前任务保留的信息
- 表示质量:由任务实验检验
从输入到训练目标
- 编码器:提取特征
- 任务头:输出类别、位置或动作
- 损失函数:衡量输出与目标的偏差
手算一次参数更新
模型 ,样本 。
学习率为 :,更新后 。
训练、验证与测试
- 训练集:更新模型参数
- 验证集:选择模型与超参数
- 测试集:评估未参与选择的场景
同一轨迹的相邻帧应放在同一划分中。
多种传感器为何能够互补
- 相机:外观与语义
- 深度或点云:几何结构
- 热成像:特定环境下的温度线索
是否互补,需要结合任务、标定与环境验证。
共享表示与节点私有信息
- 共享部分:任务对象、位置、置信度
- 私有部分:设备状态与本地控制细节
- 交换前明确字段含义与使用范围
CLIP:图像与文本的语义对齐
- 图像和文本映射到可比较的表示空间
- 适合语义检索与任务描述匹配
- 定位精度、热像适配和控制效果需要另行验证
融合前先完成三种对齐
- 空间:使用一致的坐标与尺度
- 时间:考虑采样时间和运动补偿
- 实体:判断是否描述同一个对象
CoAlign:把定位误差纳入融合
- 协作感知需要估计节点之间的相对位姿
- 定位误差会使特征错位
- 对比不同误差范围下的检测与通信结果
How2comm:特征选择与时延补偿
- 通过空间与通道筛选减少特征冗余
- 利用运动线索补偿时间错位
- 检验:遮挡、突发事件与长时延下是否仍然有效
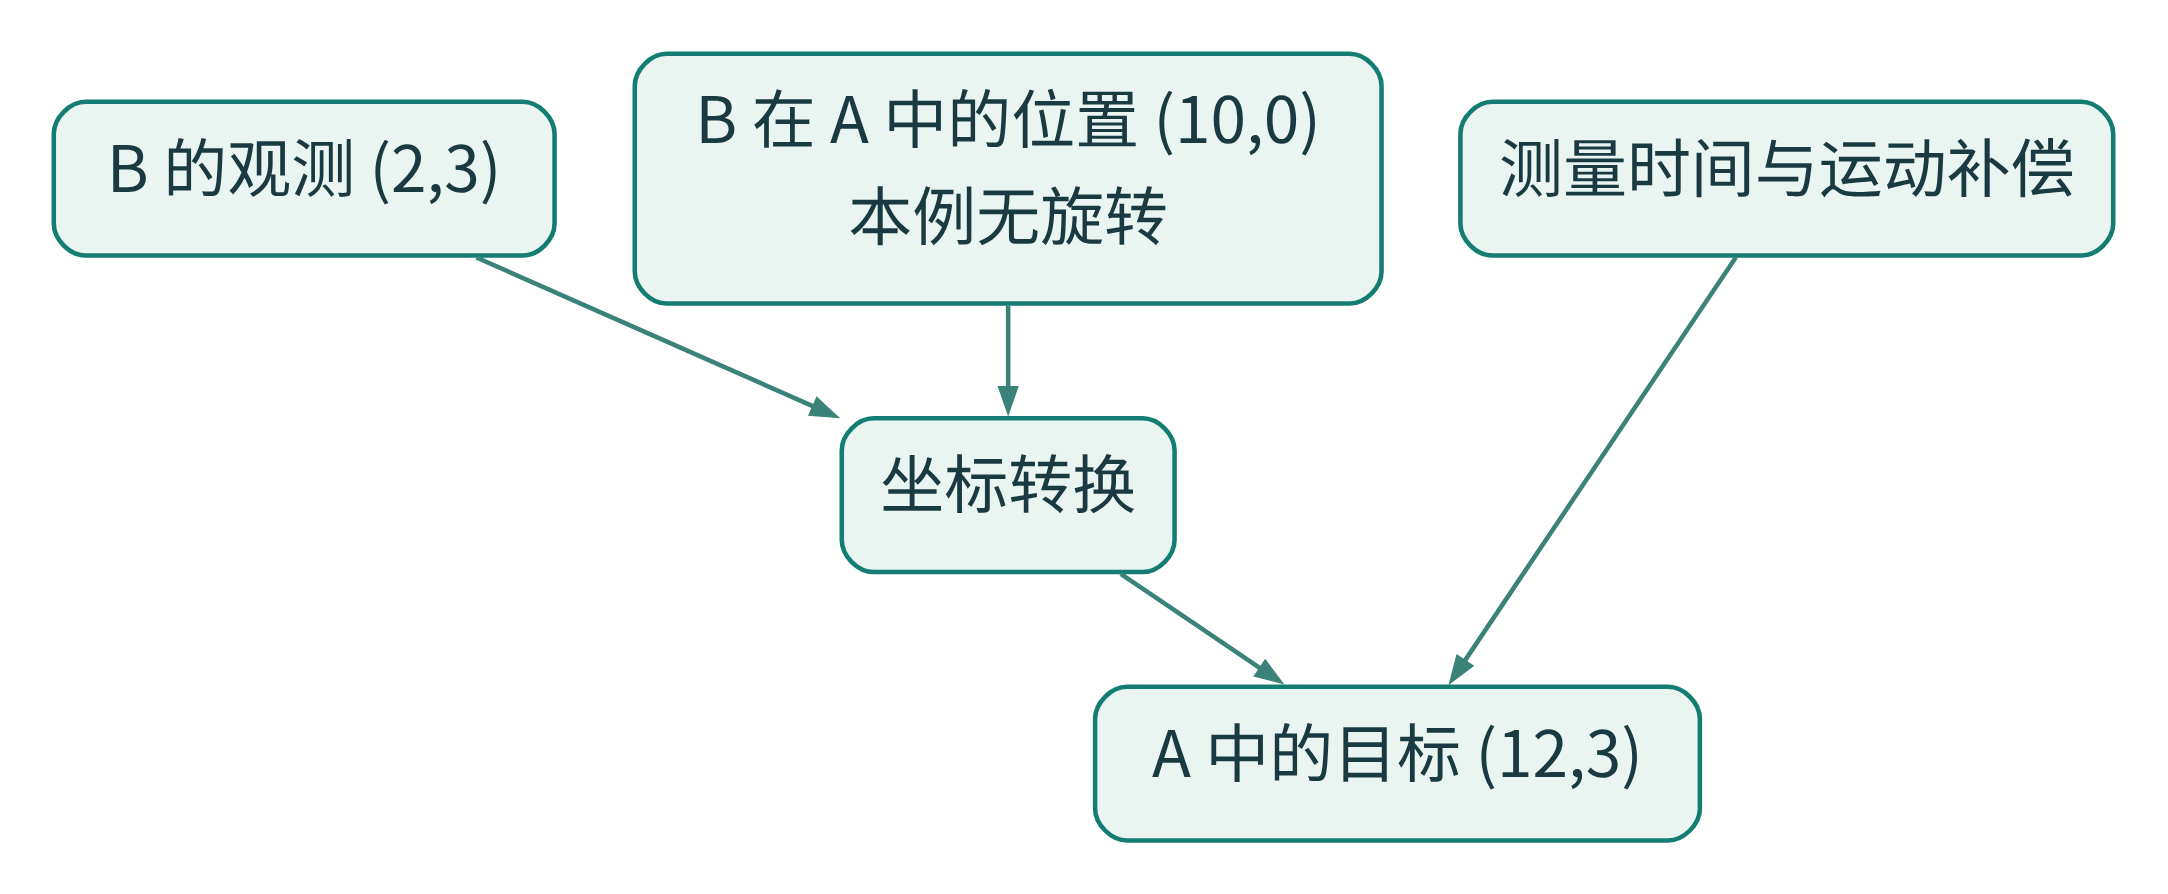
手算坐标转换
![]()
本例只含平移;旋转、时间与坐标基准需要另行处理。
本例只含平移;旋转、时间与坐标基准需要另行处理。
在哪个阶段融合
| 原始数据融合 |
图像、点云 |
| 特征融合 |
编码后的中间特征 |
| 结果融合 |
目标、轨迹、置信度 |
V2VNet:压缩特征并跨节点融合
- 将传感器观测编码为中间特征
- 融合其他节点的特征与本地状态
- 课程问题:三维运动和排队时延如何影响对齐?
设计一条可解释的消息
- 内容:对象、特征或地图区域
- 元数据:来源、时间、坐标与版本
- 使用条件:有效期限与置信程度
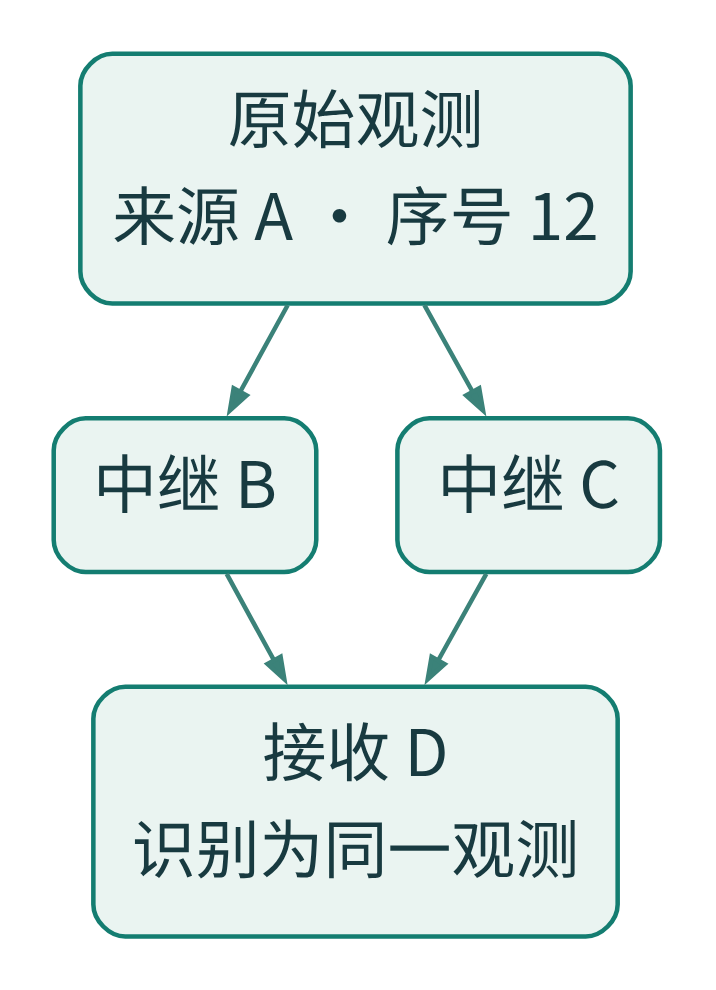
同一观测可能沿多条路径到达
![]()
中继保留原始来源与序号,接收端据此识别重复观测。
中继保留原始来源与序号,接收端据此识别重复观测。
独立证据怎样更新概率
先验赔率为 ,两条独立证据的似然比分别为 、。
存在相关性时,不能直接相乘。
缺失信息也是模型的输入条件
- 缺测:本次没有观测
- 迟到:观测到达时已经过期
- 拒收:版本、来源或坐标不符合要求
为三种情况分别保留标记。
表示向量需要任务依据
- 向量相似,不一定表示目标相同
- 重建准确,不一定改善决策
- 用检测、地图或动作指标检验表示
监督信息从哪里来
- 人工或数据集标注
- 仿真器提供的状态与事件
- 专家策略给出的动作
记录标注误差、覆盖范围与获取代价。
用教师模型指导本地模型
- 教师可在训练时使用更完整的信息
- 学生仅使用部署时能够获得的输入
- 测试时移除教师与额外信息
DiscoNet:用完整视角指导局部协作
- 教师利用较完整的观测
- 学生根据局部输入学习协作特征
- 测试时仅运行学生模型
跨节点一致性应当有条件
- 同一对象的几何位置应相容
- 不同时刻的状态需要运动补偿
- 不确定观测可保留分歧与置信度
手算特征消息的大小
个数,共 个元素。
- float32: 字节
- int8: 字节
- 另计:坐标、时间、协议头与重传
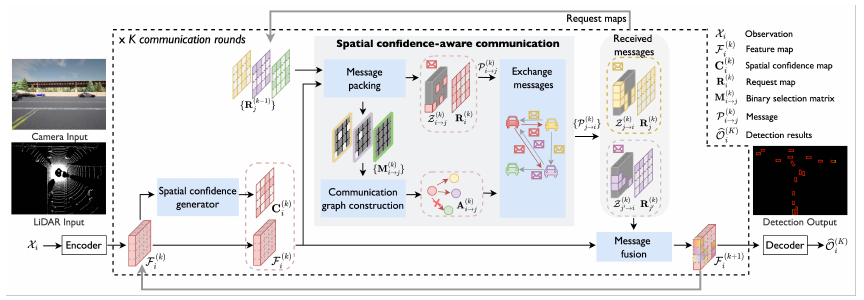
Where2comm:按区域选择共享信息
![]()
Where2comm原论文Figure 2
Where2comm 的训练与迁移条件
- 研究空间置信度引导的信息选择
- 任务监督来自协作感知数据
- 迁移到无人机时,重查视角、坐标与网络假设
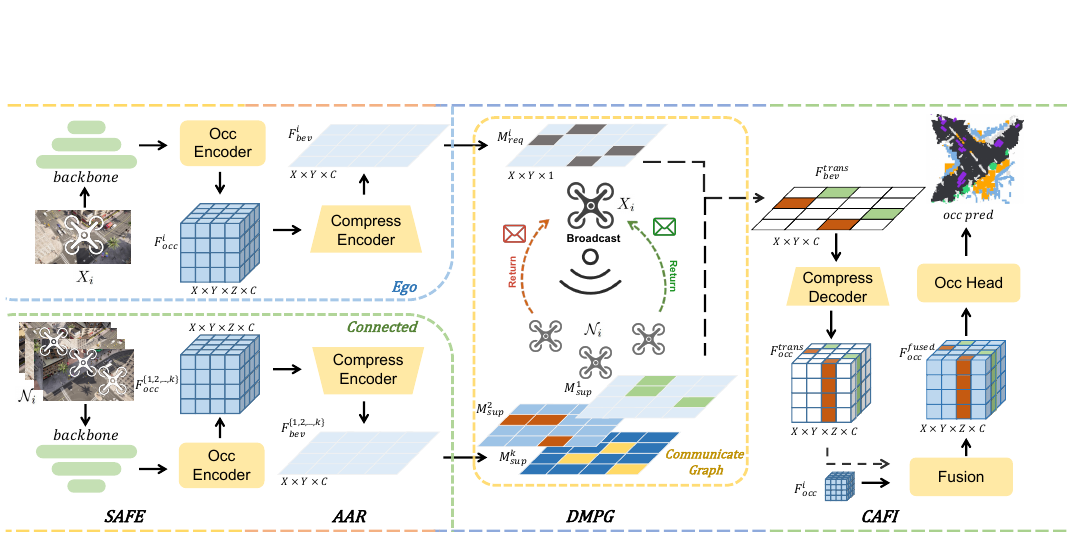
MCOP:多无人机协作占据预测
![]()
MCOP原论文Figure 2
阅读 MCOP 时检查哪些条件
- 多无人机占据预测的输入与输出
- 特征压缩及交换方式
- 数据集、定位条件与通信设定
CoSDH:根据供需选择协作内容
- 结合供给与需求判断信息价值
- 组织中间特征与结果层面的融合
- 为通信预算内的信息选择提供参考
异构节点怎样接入共同表示
- V2X-ViT:研究异构协作中的特征融合
- HEAL:先建立协作基础,再对齐新节点类型
- 实验应留出未参与训练的能力组合
新模型加入后,旧模型需要改动吗
- One is Plenty(CVPR 2025)研究不可改动模型之间的异构特征解释
- 阅读时查明:对齐数据、适配开销与版本条件
- 项目实验:替换一种编码器,测量恢复代价
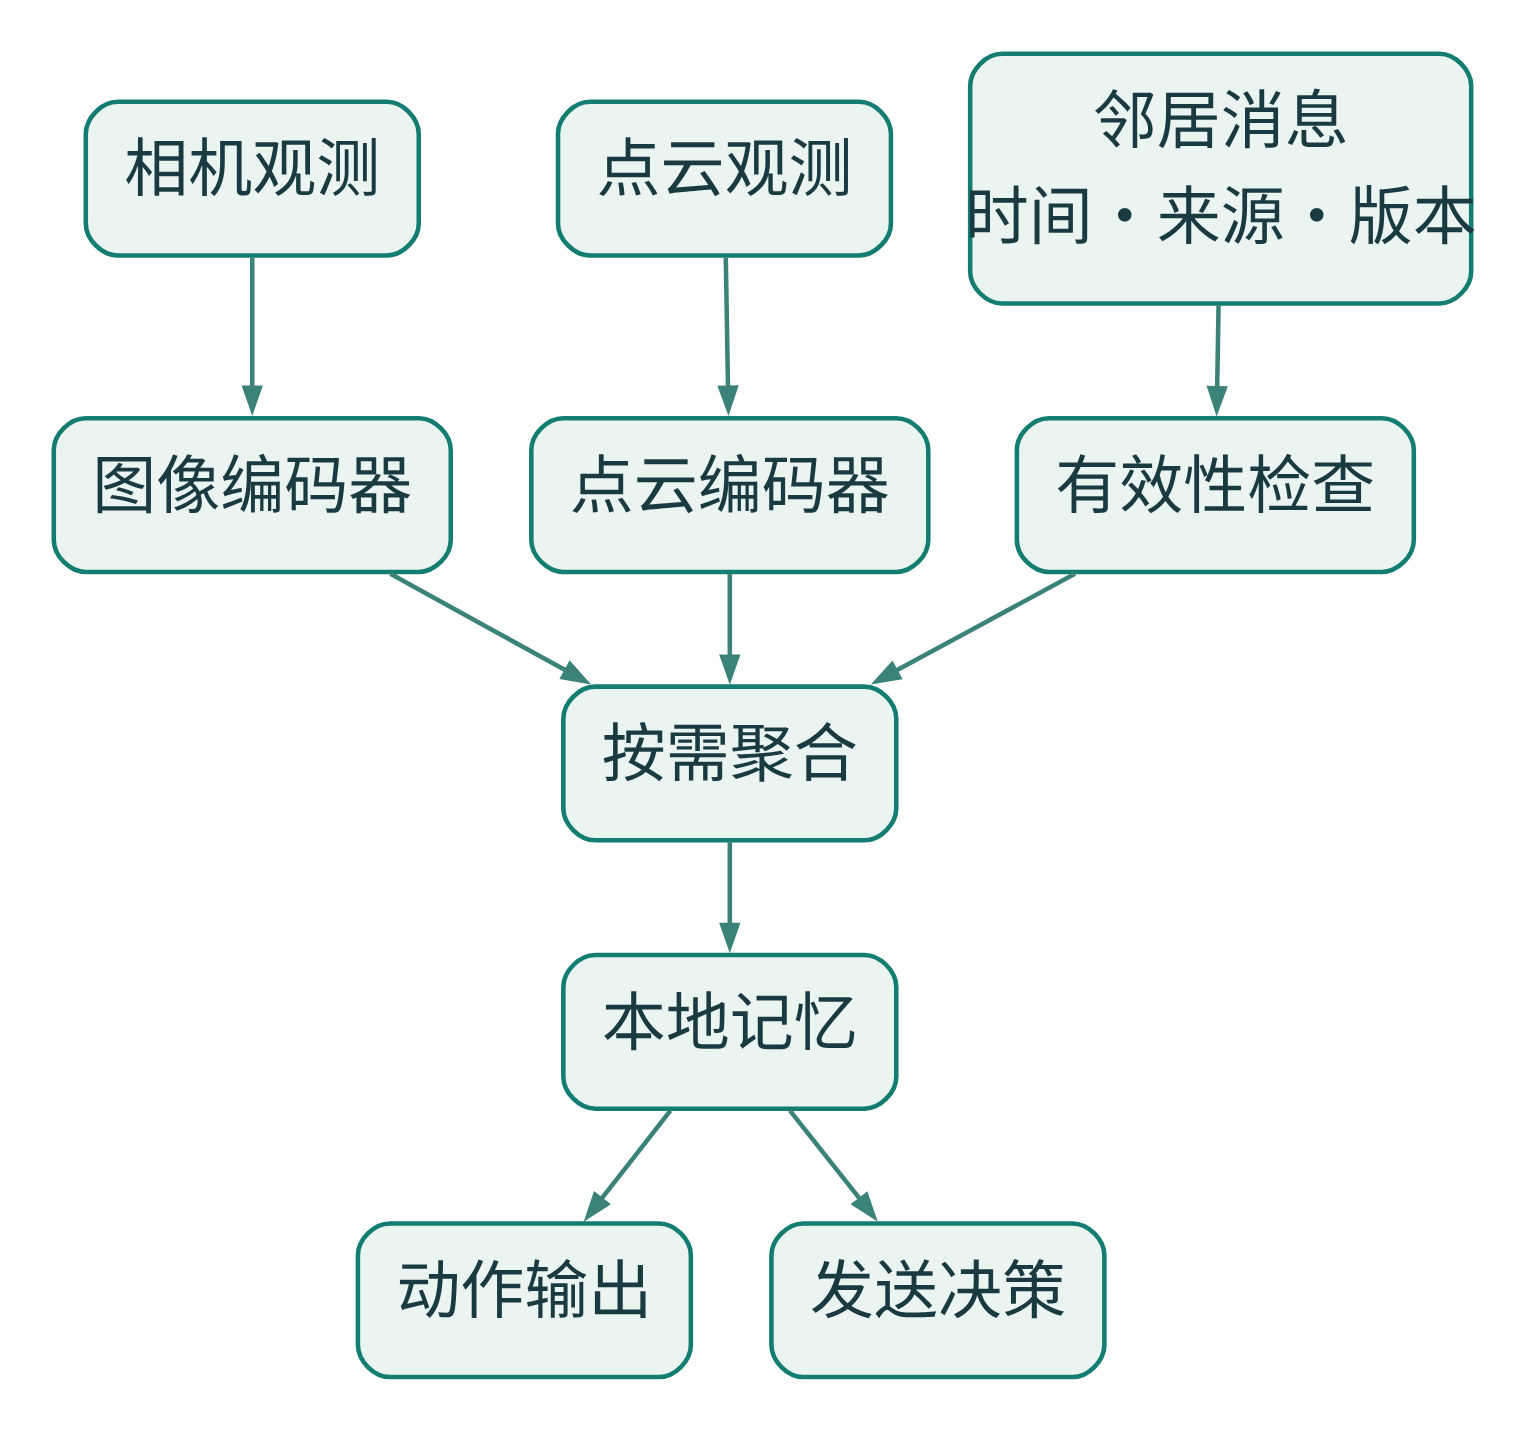
研究设想:统一接口,保留类型差异
![]()
类型编码器、元数据检查、聚合与本地记忆
用任务监督训练融合,通过新增节点类型和调整模型版本检验接口。
按阶段训练协作表示
- 先训练单节点任务模型
- 固定消息格式,训练融合模块
- 加入压缩与发送选择
- 在真实时延和缺测条件下评估
从仿真数据走向真实数据
| OPV2V |
在可控仿真中比较融合方法 |
| DAIR-V2X |
检查真实多模态车路观测 |
无人机还需要匹配视角、运动与网络记录。
课堂练习:为消息设计监督信号
任务:两架无人机共同确认一个目标。
- 你希望接收方输出什么?
- 哪些标注可以支持训练?
- 怎样检验消息是否提供了新信息?
下一讲:从邻居集合到图模型
- 每个节点保留本地表示
- 每条消息携带时间与来源
- 图模型聚合当前可用的邻居信息