第 2 周 无人机系统与复杂任务建模
节点合同、角色与系统边界
石守谦
2027 春季 · 资料核对至 2026-10-15
把任务描述清楚
从“去某处协作救援”出发,明确:
- 节点能看到什么、能做什么
- 目标和完成条件是什么
- 有哪些资源与时间限制
- 出现异常后怎样处理
无人机节点的组成
| 子系统 | 向协作模块提供的能力 |
|---|---|
| 飞控与导航 | 位姿、速度和执行状态 |
| 传感器与载荷 | 环境观测和资源状态 |
| 计算模块 | 感知、记忆和决策 |
| 通信模块 | 消息收发与链路信息 |
状态、观测与动作
| 概念 | 救援任务中的例子 |
|---|---|
| 状态 | 火点、人员和资源的真实状态 |
| 观测 | 测量结果与收到的报告 |
| 动作 | 选择航点、请求补给、发送消息 |
任务描述包含哪些内容
| 内容 | 示例 |
|---|---|
| 目标 | 检查区域 R 的疑似目标 |
| 空间范围 | 区域边界与坐标系 |
| 时间要求 | 生效时间与截止时间 |
| 资源要求 | 电量、载荷和设备能力 |
| 完成条件 | 覆盖要求与结果格式 |
目标与约束
目标描述希望改善的结果,例如完成时间和覆盖质量。
约束规定允许的方案,例如可用电量、载荷和活动范围。
先确定可行范围,再比较方案。
把运行边界写进任务说明
- 《无人驾驶航空器飞行管理暂行条例》规定飞行及相关活动的管理要求
- 项目说明应包含活动范围、责任主体与异常处置
- 仿真项目也应明确这些约束的表示方法
身份、能力与角色
| 概念 | 用途 |
|---|---|
| 身份 | 识别节点、追踪消息来源 |
| 能力 | 描述设备能力和可用资源 |
| 角色 | 描述当前任务分工 |
角色可以变化,身份保持可追溯。
任务从提出到结束
| 阶段 | 记录内容 |
|---|---|
| 提出 | 目标、约束与版本 |
| 接受 | 负责节点与资源安排 |
| 执行 | 进度、变化与异常 |
| 完成或撤销 | 结果、原因与资源释放 |
一条结构化任务描述
另行约定时间原点、ENU 原点和高度基准。
坐标与单位必须明确
| 数值 | 需要说明的含义 |
|---|---|
| 高度 30 | 海拔、离地高度或相对起点高度 |
| 位置 [120,45] | 经纬度或局部坐标 |
| 速度 10 | m/s 或 km/h |
消息记录坐标系、单位和相关版本。
测量时间与接收时间
| 消息 | 测量时间 | 接收时间 |
|---|---|---|
| B 的旧位置 | 10.0 s | 11.2 s |
| B 的新位置 | 11.0 s | 11.1 s |
新测量可能先到达,接收顺序需要单独处理。
消息中的明确字段与学习表示
| 类型 | 适合表达的内容 |
|---|---|
| 明确字段 | 时间、坐标、资源、身份与版本 |
| 学习表示向量 | 经过学习得到的压缩特征 |
第 6 周讨论 学习表示向量 的训练与验证。
消息格式的约定
source_id / source_seq / task_id
schema_version / model_version
frame / event_time / expiry
role / capability / confidence
payload_type / payload_length / payload
接收端据此检查来源、时效和兼容性。
三类图中的连接含义
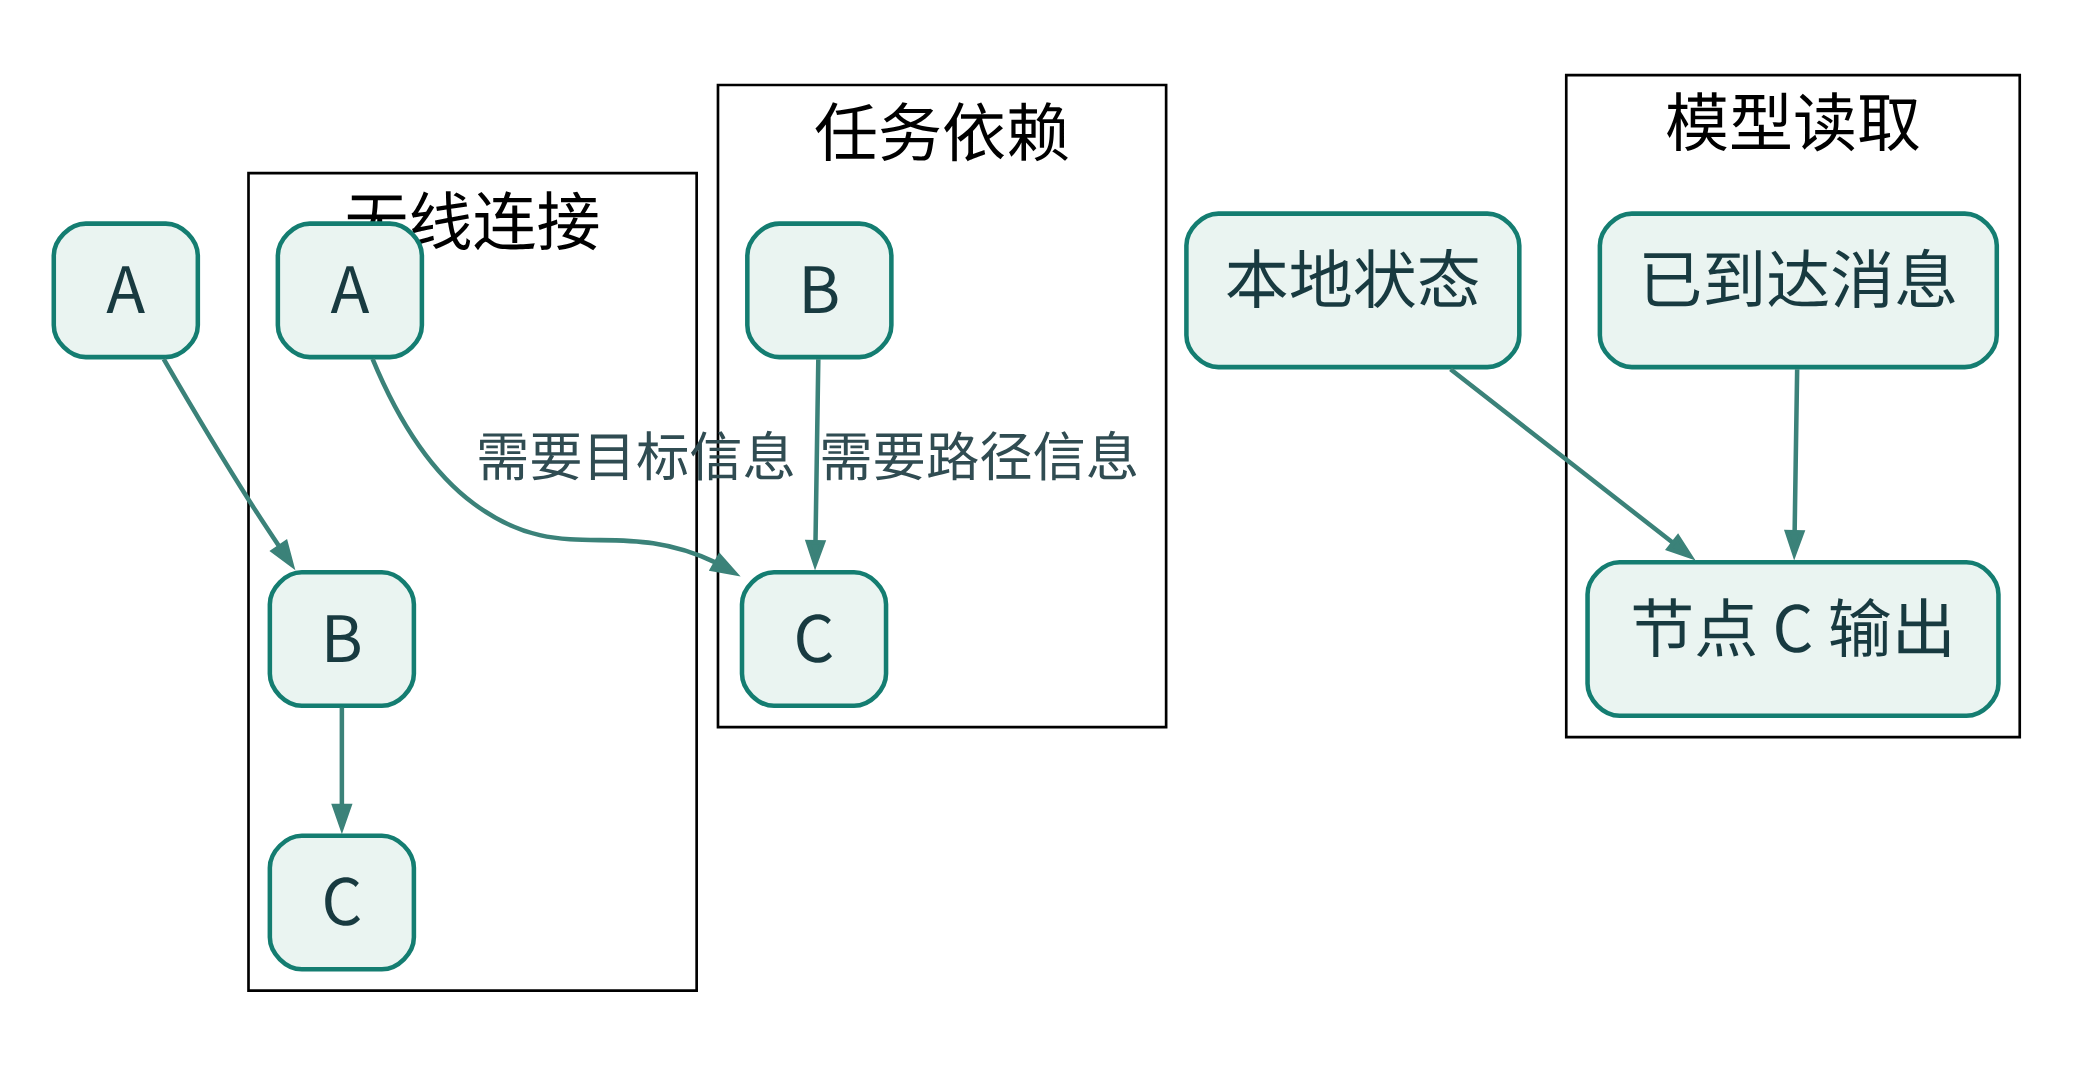
无线连接、任务依赖和模型读取分别描述不同关系。
无线连接、任务依赖和模型读取分别描述不同关系。
远处的任务依赖怎样实现
E 掌握补给物资,C 需要补给。
当前可用路径为 E—F—C。
需要决定:谁转发、何时发送,以及消息能否及时到达。
消息的传递范围
| 方式 | 直接接收者 |
|---|---|
| 广播 | 本次广播可达的邻居 |
| 单播 | 指定的接收节点 |
| 多跳传播 | 经中继逐步到达远处节点 |
跨区信息需要安排传播路径与资源。
按角色寻找协作伙伴
请求:“请正在检查西侧区域、且有余力的节点协助。”
- 匹配角色与能力
- 检查成员信息的时效
- 解析目标节点与传输路径
- 接收方确认任务
不同过程更新什么
| 过程 | 更新对象 |
|---|---|
| 本地控制 | 当前动作 |
| 节点推理 | 内部估计与记忆 |
| 运行期通信 | 测量和协作信息 |
| 模型训练 | 模型参数 |
| 联邦学习 | 各参与者的训练更新 |
研究设想:任务与网络共同变化
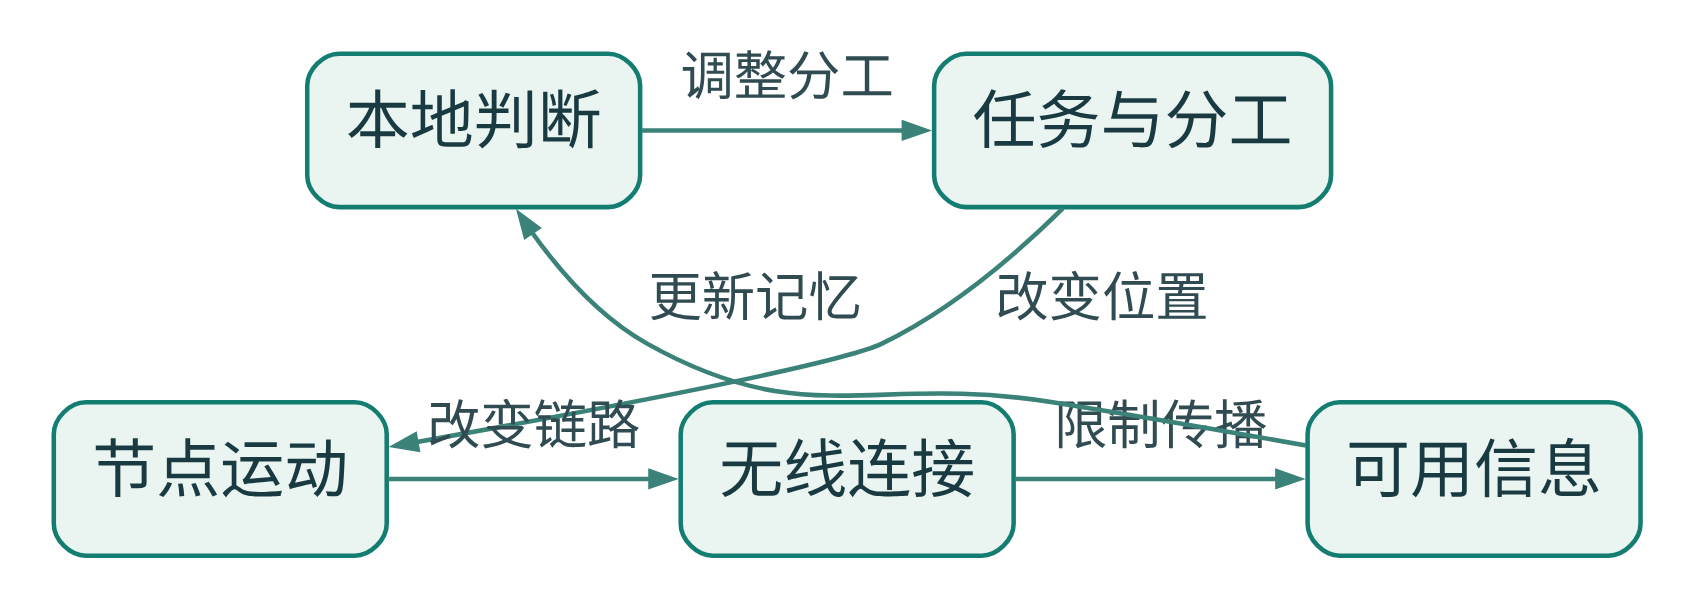
任务分工、运动、无线连接和信息形成反馈
调整分工会改变运动;运动又改变信息可达范围。
计算一条消息的大小
教学设定:64 个 float32 数值,附加字段占 32 B。
每秒发送 5 次,共 1440 B/s。
空口开销还包括帧头、重传与中继。
消息能否按时使用
教学设定:截止时间为 200 ms。
| 环节 | 耗时 |
|---|---|
| 感知与编码 | 70 ms |
| 排队与传输 | 80 ms |
| 解码与决策 | 60 ms |
| 合计 | 210 ms |
高层动作怎样进入执行
高层输出可以是航点、目标区域、期望速度或任务答复。
- 使用带类型和单位的接口
- 检查能力、资源与有效期
- 记录执行结果和异常处理
泛化实验改变什么
| 测试变化 | 检查重点 |
|---|---|
| 新地点 | 环境与链路变化 |
| 新任务 | 目标理解与分工 |
| 新节点数量 | 聚合与通信规模 |
| 新能力组合 | 接口兼容与任务安排 |
从专家学习局部控制
Tolstaya 等使用 GNN 学习共享的局部控制器。
这为训练提供了一条路线:先学习有明确参考的局部行为,再扩大任务范围。
把失败经验用于规划
EvoCF 从失败中提炼约束,生成并评价新的计划。
课程将讨论:怎样把失败记录转化为下一次决策可以使用的信息。
先运行一个小型系统
先固定场景、角色和一项输出。
- 输入:本地观测与邻居消息
- 输出:区域选择或局部地图
- 对照:独立运行、周期通信、简单规则
- 指标:任务误差、通信量与迟到率
小组互查接口说明
请另一组判断:
- 能否正确解释坐标和时间?
- 能否判定任务是否完成?
- 怎样处理重复、乱序和过期消息?
- 断联或执行失败后怎样继续?
接下来的知识准备
本周形成任务描述、节点能力和消息格式。
后续学习:
- W3:无线链路与通信资源
- W4:路由与状态传播
- W5:定位与测量误差
- W6:协作表示的学习